


Da li znate da postoji mnogo vrsta alatnih mašina sa pet osovina?
Petosovinska obrada, kao što ime govori, je način CNC obrade. Alatna mašina koja se koristi za petosnu mašinsku obradu, koja koristi linearno interpolaciono kretanje u bilo kojih pet koordinata X, Y, Z, A, B i C, obično se naziva petoosni mašinski alat ili petoosni obradni centar. Ali da li zaista razumete mašinsku obradu sa pet osovina?
Razvoj tehnologije pet osi
Decenijama se smatralo da je petoosna CNC tehnologija obrade jedino sredstvo za obradu kontinuiranih, glatkih i složenih površina. Jednom kada se ljudi susreću s nerješivim problemima u dizajniranju i proizvodnji složenih površina, okrenut će se tehnologiji obrade pet osa. Ali... CNC sa petoosnim povezivanjem je najteža i najraširenija tehnologija u CNC tehnologiji. Integriše kompjutersku kontrolu, servo pogon visokih performansi i preciznu tehnologiju obrade, a primenjuje se na efikasnu, preciznu i automatizovanu obradu složenih površina. Na međunarodnom nivou, CNC tehnologija sa petoosno povezivanjem se smatra simbolom nivoa tehnologije automatizacije proizvodne opreme u zemlji. Zbog svog posebnog statusa, posebno značajnog uticaja na vazduhoplovnu, vazduhoplovnu i vojnu industriju, kao i zbog svoje tehnološke složenosti, razvijene zapadne industrijske zemlje su oduvek implementirale sistem izvoznih dozvola za petoosni CNC sistem kao strateški materijal. U poređenju sa troosnom CNC obradom, iz perspektive tehnologije i programiranja, korišćenje petoosne CNC obrade za složene površine ima sledeće prednosti: 1) poboljšanje kvaliteta i efikasnosti obrade 2) proširenje opsega procesa 3) ispunjavanje novog pravca kompozitni razvoj
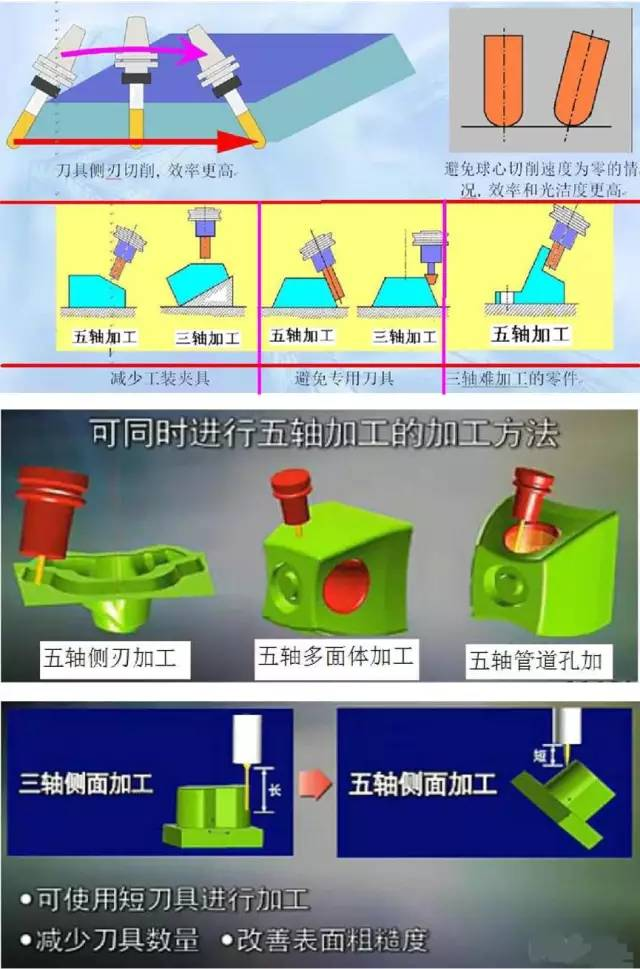
Petoosna CNC obrada je mnogo složenija u smislu CNC programiranja, CNC sistema i strukture mašine u odnosu na troosne mašine alatke zbog smetnji i kontrole položaja alata u prostoru obrade. Dakle, pet osi je lako reći, ali ih je zaista teško implementirati! Štaviše, još je teže djelovati i djelotvorno primjenjivati!
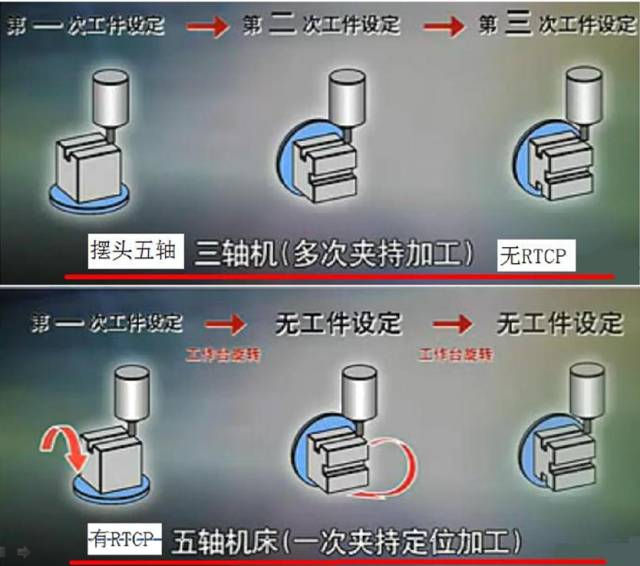
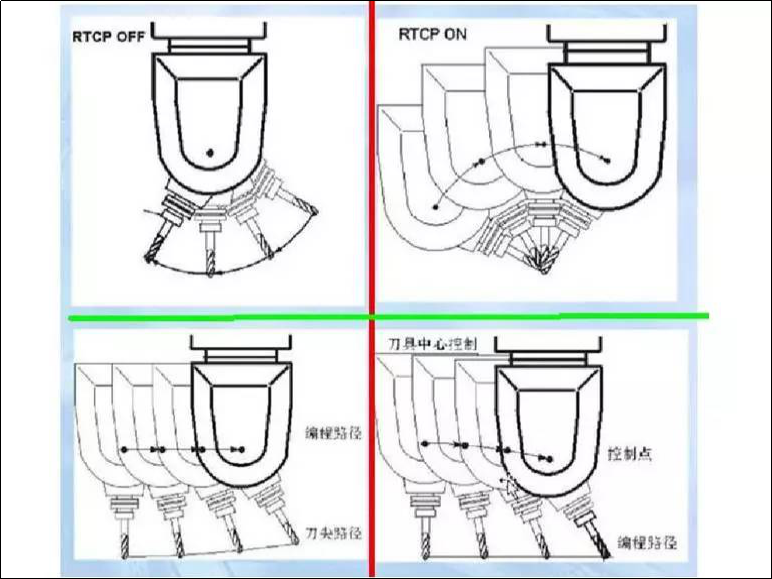
Govoreći o Pet Sjekira, moram reći da li je to istina ili laž? Glavna razlika između tačne i netačne 5-ose je da li ima RTCP funkciju. Stoga je urednik posebno tražio ovu riječ! RTCP, objasnite da je Fidijin RTCP skraćenica za "Rotating Tool Center Point", što doslovno znači "rotirajući centar alata". U industriji se često neznatno prevodi kao "rotiranje oko centra alata", a neki ljudi ga direktno prevode kao "programiranje oko centra alata". Zapravo, ovo je samo rezultat RTCP-a. RTCP od PA je skraćenica za prvih nekoliko riječi "rotacija središnje tačke alata u realnom vremenu". Heidelberg je nazvao sličnu tehnologiju nadogradnje kao TCPM, što je skraćenica od Tool Center Point Management. Neki proizvođači nazivaju slične tehnologije kao TCPC, što je skraćenica za "Tool Center Point Control" ili alat za kontrolu središnje tačke. Iz doslovnog značenja Fidijinog RTCP-a, pod pretpostavkom da se RTCP funkcija ručno izvršava u fiksnoj tački, središnja točka alata i stvarna kontaktna točka između alata i površine obratka će ostati nepromijenjeni. U ovom trenutku središnja točka alata pada na normalu na stvarnoj kontaktnoj točki između alata i površine obratka, a držač alata će se rotirati oko središnje točke alata. Za kuglaste glodalice, središnja točka alata je ciljna točka putanje CNC koda. Da bi se postigao cilj jednostavnog rotiranja držača alata oko ciljne točke putanje (tj. središnje točke alata) tijekom RTCP funkcije, potrebno je u realnom vremenu kompenzirati pomak koordinata središnje točke alata uzrokovan rotacijom držača alata. Tek tada se ugao između držača alata i normale na stvarnoj kontaktnoj tački između alata i površine obratka može promeniti, dok se središnja tačka alata i stvarna kontaktna tačka između alata i površine obratka zadržavaju nepromenjeni, kako bi se maksimizirala efikasnost rezanja rezači sa kugličnim krajevima i efikasno izbegavaju smetnje. Stoga se čini da je RTCP više fokusiran na stajanje u središnjoj tački alata (tj. ciljnoj tački putanje CNC koda), rukovanju promjenama rotacijskih koordinata. Alatne mašine sa pet osovina i CNC sistemi bez RTCP-a moraju se oslanjati na CAM programiranje i naknadnu obradu, planirajući unapred putanju alata. Za isti dio, ako se promijeni stroj ili alat, CAM programiranje i naknadna obrada moraju se izvršiti ponovo, tako da se može nazvati samo lažnom petoosom. Mnogi domaći petoosni CNC alatni strojevi i sistemi pripadaju ovoj vrsti lažnih petoosnih. Naravno, razumljivo je da drugi insistiraju na tome da sebe nazivaju vezom pet osa, ali ova (lažna) pet osa nije ona (stvarna) pet osa!
Stoga je urednik konsultovao i stručnjake iz industrije. Ukratko, pravih pet osa odnosi se na petoosno peto povezivanje, dok lažno pet osa može biti petoosno tri spono, a druge dvije ose služe samo funkciji pozicioniranja! Ovo je uobičajena izreka, a ne standardizovana. Uopšteno govoreći, postoje dvije vrste alatnih mašina s pet osa: jedna je petoosna veza, što znači da svih pet osa mogu biti povezane u isto vrijeme, a druga je obrada pozicioniranja u pet osa. U stvari, to je petosna tri veza, što znači da se dvije rotirajuće ose mogu rotirati i pozicionirati, a samo tri ose mogu biti povezane u isto vrijeme. Ovaj tip alatne mašine sa pet osa, poznatiji kao 3+2 način rada, također se može shvatiti kao lažna pet osa.
Trenutni oblik petoosnih CNC alatnih mašina
U mehaničkom dizajnu 5-osinih obradnih centara, proizvođači alatnih mašina uvijek su bili posvećeni razvoju novih načina kretanja kako bi ispunili različite zahtjeve. S obzirom na različite tipove alatnih mašina sa pet osovina koje su trenutno dostupne na tržištu, iako su njihove mehaničke strukture raznolike, uglavnom postoje sledeći oblici:
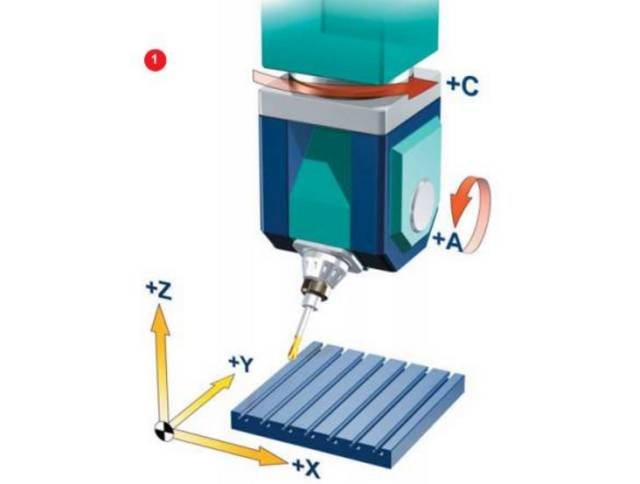
Dvije rotacijske koordinate direktno kontroliraju smjer ose alata (oblik dvostrukog klatna)
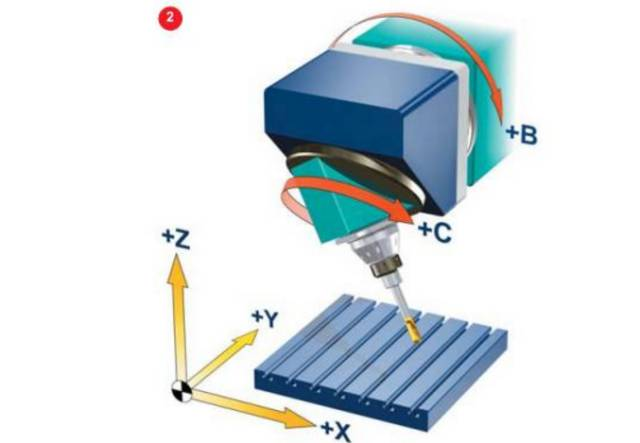
Dvije koordinatne osi su na vrhu alata, ali os rotacije nije okomita na ravnu os (tip okomitog klatna)
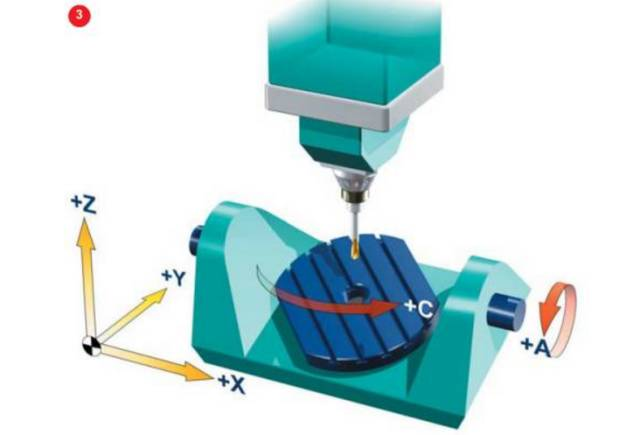
Dvije rotacijske koordinate direktno kontroliraju rotaciju prostora (u obliku dvostruke okretne ploče)
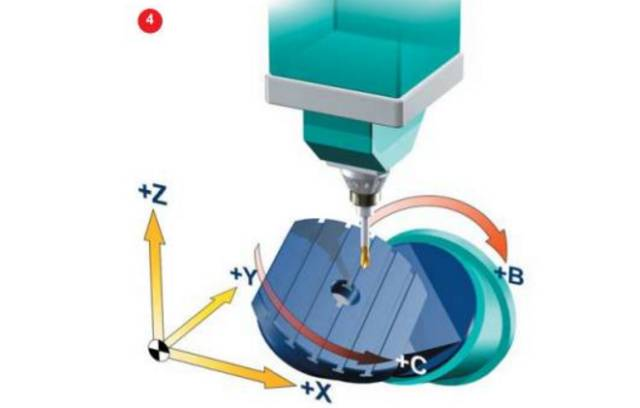
Dvije koordinatne ose na radnom stolu, ali os rotacije nije okomita na pravu os (vertikalni radni stol)
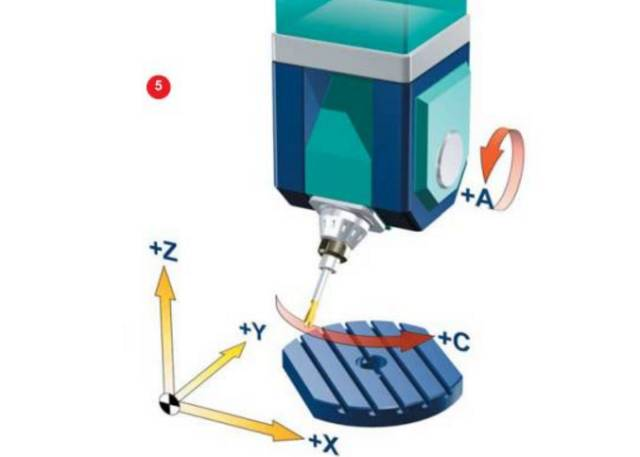
Dvije rotacijske koordinate, jedna djeluje na alat, a druga djeluje na radni komad (u obliku jednog zamaha i jedne rotacije), uočene su u petoosnim strukturama alatnih mašina. Vjerujemo da bismo trebali razumjeti šta se kreće i kako se kreće alatna mašina sa pet osovina.
Poteškoće i prepreke u razvoju petoosne CNC tehnologije
Svi su odavno prepoznali superiornost i važnost petoosne CNC tehnologije. Ali do sada je primjena petoosne CNC tehnologije još uvijek ograničena na nekoliko financijski jakih odjela, i još uvijek postoje neriješeni problemi.
U nastavku je urednik prikupio neke poteškoće i prepreke da vidi da li odgovaraju vašoj situaciji?
Apstraktan i težak rad CNC programiranja sa pet osa je glavobolja za svakog tradicionalnog CNC programera. Troosni alatni strojevi imaju samo linearne koordinatne ose, dok petoosni CNC alatni strojevi imaju različite strukturne oblike; Isti NC kod može postići isti učinak obrade na različitim troosnim CNC alatnim strojevima, ali NC kod određenog tipa alatnih strojeva s pet osa ne može se primijeniti na sve vrste alatnih strojeva s pet osa. Osim linearnog kretanja, CNC programiranje također treba da koordinira relevantne proračune rotacijskog kretanja, kao što je inspekcija ugla rotacije, provjera nelinearne greške, proračun rotacije alata, itd. Količina obrađenih informacija je velika, a CNC programiranje je izuzetno apstraktno. Operacije i vještine programiranja CNC obrade s pet osa su usko povezane. Ako korisnici dodaju posebne funkcije alatnoj mašini, programiranje i rad će biti složeniji. Samo kroz ponovljenu praksu programiranje i operateri mogu savladati neophodna znanja i vještine. Nedostatak iskusnih programera i operatera glavna je prepreka popularizaciji petoosne CNC tehnologije. Mnogi domaći proizvođači su nabavili petoosni CNC alatne mašine iz inostranstva. Zbog neadekvatne tehničke obuke i usluga, inherentne funkcije petoosnih CNC alatnih strojeva je teško postići, a stopa iskorištenja alatnih mašina je vrlo niska. U mnogim situacijama bolje je koristiti alatne mašine sa tri osovine. Zahtjevi za NC interpolacijske kontrolere i servo pogonske sisteme su vrlo strogi. Kretanje alatne mašine sa pet osa je kombinacija pomeranja pet koordinatnih osa. Dodavanje rotirajućih koordinata ne samo da povećava opterećenje operacija interpolacije, već i značajno smanjuje točnost obrade zbog malih grešaka u rotirajućim koordinatama. Stoga je potrebno da kontroler ima veću radnu točnost. Karakteristike kretanja alatnih mašina sa pet osa zahtevaju da sistem servo pogona ima dobre dinamičke karakteristike i veliki opseg brzine.
Verifikacija NC programa petoosnog CNC-a je posebno važna
Da bi se poboljšala efikasnost mehaničke obrade, hitno je eliminisati tradicionalnu metodu verifikacije "metoda probnog rezanja". Kod petoosne CNC obrade, verifikacija NC programa je takođe postala veoma važna, jer je radni komad koji se obično obrađuje na petoosnim CNC mašinama veoma skup, a kolizija je čest problem kod petoosne CNC obrade: alat seče u radni komad; Alat se sudara sa radnim predmetom pri vrlo velikoj brzini; Sudar između reznih alata, alatnih mašina, učvršćenja i druge opreme unutar opsega obrade; Sudar između pokretnih dijelova i fiksnih dijelova ili radnih komada na alatnoj mašini. U petoosnom CNC-u, predviđanje kolizije je teško, a program verifikacije mora sveobuhvatno analizirati kinematiku i upravljački sistem alatne mašine. Ako CAM sistem otkrije grešku, može odmah obraditi putanju alata; Ali ako se tokom procesa obrade pronađu greške NC programa, putanja alata se ne može direktno mijenjati kao u troosnom CNC-u. Na alatnoj mašini sa tri ose, operater može direktno da modifikuje parametre kao što je radijus alata. Kod petoosne obrade situacija nije tako jednostavna jer promjene veličine i položaja alata imaju direktan utjecaj na kasniju putanju rotacijskog kretanja.
Kompenzacija radijusa alata
U NC programu s pet osa, funkcija kompenzacije dužine alata je i dalje efikasna, ali kompenzacija radijusa alata je neefikasna. Kada koristite cilindrične glodalice za kontaktno glodanje, potrebno je razviti različite programe za alate različitih promjera. Trenutno popularni CNC sistemi ne mogu da dovrše kompenzaciju radijusa alata jer ISO datoteka ne pruža dovoljno podataka za ponovno izračunavanje položaja alata. Korisnici moraju često mijenjati alate ili prilagođavati tačnu veličinu alata tokom CNC obrade. Prema uobičajenim procedurama obrade, putanju alata treba poslati nazad u CAM sistem na ponovno izračunavanje. Kao rezultat toga, efikasnost cjelokupnog procesa obrade je vrlo niska. Norveški istraživači razvijaju privremeno rješenje za ovaj problem pod nazivom LCOPS (Low Cost Optimized Production Strategy). Podaci potrebni za korekciju putanje alata se prenose iz CNC aplikacije u CAM sistem, a izračunata putanja alata se direktno šalje u kontroler. LCOPS zahtijeva CAM softver treće strane koji se može direktno povezati sa CNC alatnim mašinama, prenoseći CAM sistemske datoteke umjesto ISO kodova. Konačno rješenje ovog problema ovisi o uvođenju nove generacije CNC upravljačkog sistema, koji može prepoznati datoteke modela radnog komada u uobičajenim formatima (kao što je STEP) ili CAD sistemske datoteke.
Post Processors
Razlika između alatne mašine sa pet osa i alatne mašine sa tri ose je u tome što ona takođe ima dve rotacione koordinate. Položaj alata se pretvara iz koordinatnog sistema obratka u koordinatni sistem mašine, a između njih je potrebno nekoliko transformacija koordinata. Korištenjem popularnog generatora postprocesora na tržištu, moguće je generirati postprocesor za troosni CNC alat jednostavnim unosom osnovnih parametara alatne mašine. Za petoosni CNC alatne mašine trenutno postoje samo neki poboljšani postprocesori. Postprocesor petoosnih CNC alatnih mašina i dalje treba da se razvija.
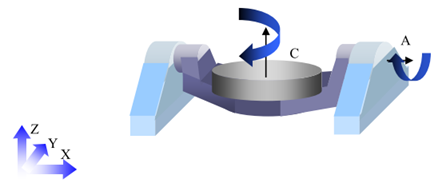
Kada se koristi troosna poluga, položaj ishodišta obratka na radnom stolu alatne mašine ne treba uzeti u obzir u putanji alata. Postprocesor može automatski upravljati odnosom između koordinatnog sistema obratka i koordinatnog sistema alatne mašine. Za petoosno povezivanje, kao što je obrada na horizontalnoj glodalici sa X, Y, Z, B i C petoosnim povezivanjem, dimenzije položaja obratka na C okretnoj ploči i dimenzije položaja između B i C okretnih ploča moraju biti uzeti u obzir prilikom generiranja putanja alata. Radnici obično provode dosta vremena baveći se ovim pozicijskim odnosima prilikom stezanja radnih komada. Ako postprocesor može obraditi ove podatke, ugradnja radnih komada i obrada putanja alata bit će uvelike pojednostavljeni; Jednostavno pričvrstite radni predmet na radni sto, izmjerite položaj i smjer koordinatnog sistema obratka, unesite ove podatke u postprocesor i izvršite naknadnu obradu na putanji alata kako biste dobili odgovarajući NC program.
Problemi nelinearne greške i singularnosti
Zbog uvođenja rotacijskih koordinata, kinematika petoosnog CNC alatnog stroja je mnogo složenija od kinematike troosnog alatnog stroja. Prvo pitanje vezano za rotaciju je nelinearna greška. Nelinearne greške treba pripisati greškama u programiranju i mogu se kontrolisati smanjenjem udaljenosti koraka. U fazi pre proračuna, programeri ne mogu odrediti veličinu nelinearnih grešaka. Tek nakon generisanja mašinskog programa putem postprocesora mogu se izračunati nelinearne greške. Linearizacija putanje alata može riješiti ovaj problem. Neki kontrolni sistemi mogu linearizirati putanju alata tokom obrade, ali to se obično radi u postprocesoru. Još jedan problem uzrokovan osom rotacije je singularnost. Ako je singularnost na graničnom položaju ose rotacije, svaka mala oscilacija u blizini singulariteta može uzrokovati okretanje ose rotacije za 180 stepeni, što je prilično opasno.
Zahtjevi za CAD/CAM sisteme
Za rad pentaedarske obrade, korisnici se moraju osloniti na zrele CAD/CAM sisteme i imati iskusne programere za rad sa CAD/CAM sistemom.


